ຄູ່ມືວິສະວະກຳ: ການແກ້ໄຂການຫຼຸດລົງຂອງຜົນຜະລິດ 10ms ໃນ Schneider 140DDO35300 ລະບົບສະແຕນບາຍຮ້ອນ Quantum
ໃນລະບົບອັດຕະໂນມັດຂອງໂຮງງານທີ່ມີຄວາມພ້ອມສູງ, ການບັນລຸການ failover ທີ່ລຽບງ່າຍຢ່າງແທ້ຈິງຍັງຄົງເປັນສິ່ງທ້າທາຍທີ່ສຳຄັນສຳລັບວິສະວະກອນຂະບວນການ. ລະບົບ Schneider Electric Quantum Hot Standby ໃຫ້ຄວາມຊໍ້າຊ້ອນຂອງ CPU ທີ່ໜ້າເຊື່ອຖື. ຢ່າງໃດກໍຕາມ, ທີມງານພາກສະໜາມມັກຈະສັງເກດເຫັນການຫຼຸດລົງຂອງຜົນຜະລິດທາງກາຍະພາບໃນເວລາສັ້ນໆ 10 ມິນລິວິນາທີໃນໂມດູນຜົນຜະລິດດິຈິຕອນ 140DDO35300 ໃນລະຫວ່າງການປ່ຽນຈາກລະບົບຫຼັກໄປສູ່ລະບົບສະແຕນບາຍ. Powergear X Automation ນຳສະເໜີການປະເມີນຜົນທາງເທັກນິກນີ້ເພື່ອຊີ້ແຈງວ່າການຫຼຸດລົງນີ້ເກີດຈາກການໂອນການຄວບຄຸມຮາດແວທາງກາຍະພາບແທນທີ່ຈະເປັນການສູນເສຍເຫດຜົນຂອງໂປຣແກຣມ PLC. ການດັດແປງລະຫັດ PLC ພຽງແຕ່ຈະບໍ່ລົບລ້າງການຂັດຂວາງນີ້.
ມູນຄ່າວິສະວະກຳຫຼັກຂອງການຮັກສາຜົນຜະລິດທີ່ແທ້ຈິງ
ໃນອຸດສາຫະກຳການຜະລິດຢ່າງຕໍ່ເນື່ອງ ເຊັ່ນ: ການປຸງແຕ່ງທາງເຄມີ ແລະ ການຜະລິດພະລັງງານ, ລະບົບຄວບຄຸມ DCS ແລະ PLC ທີ່ຊໍ້າຊ້ອນຕ້ອງປົກປ້ອງຕົວກະຕຸ້ນພາກສະໜາມ. ເມື່ອ CPU ຫຼັກລົ້ມເຫຼວ, ໂຊເລນອຍ, ຣີເລ ແລະ ຄອນແທັກເຕີທີ່ເຊື່ອມຕໍ່ຕ້ອງຮັກສາສະພາບທາງກາຍະພາບຂອງມັນ. ເຖິງແມ່ນວ່າແຮງດັນຫຼຸດລົງ 10 ມິນລິວິນາທີກໍສາມາດເຮັດໃຫ້ຣີເລທີ່ເຊື່ອມຕໍ່ກັນໄດ້ມີຄວາມອ່ອນໄຫວ ຫຼື ເຮັດໃຫ້ວາວສຸກເສີນປິດລົງໄດ້. ວິສະວະກອນຕ້ອງແຍກແຍະລະຫວ່າງການຊິ້ງຂໍ້ມູນໜ່ວຍຄວາມຈຳ CPU ແລະ ພຶດຕິກຳຮາດແວຜົນຜະລິດທາງກາຍະພາບ. ເອກະສານຂອງ Schneider Electric ເນັ້ນໃຫ້ເຫັນວ່າການລົ້ມເຫຼວຂອງ CPU ບໍ່ໄດ້ຮັບປະກັນການຂັດຂວາງສູນມິນລິວິນາທີໃນທຸກໆຊ່ອງທາງຜົນຜະລິດແຍກຕ່າງຫາກ.
ລາຍລະອຽດທາງເທັກນິກຂອງໂມດູນ Solid-State 140DDO35300
140DDO35300 ເປັນໂມດູນຜົນຜະລິດຕາມເຫດຜົນແບບ solid-state positive 32 ຈຸດ, 24 VDC ທີ່ອອກແບບມາສຳລັບການສະຫຼັບທີ່ບໍ່ຕໍ່ເນື່ອງທີ່ມີຄວາມໜາແໜ້ນສູງ. ບໍ່ເໝືອນກັບ relay ກົນຈັກ, ທຣານຊິສເຕີຜົນຜະລິດແບບ solid-state ຈະຕອບສະໜອງທັນທີຕໍ່ການຫັນປ່ຽນລົດເມຄວບຄຸມ. ຖ້າ CPU ຫຼັກຍອມແພ້ການຄວບຄຸມ, ຊ່ອງສັນຍານສົ່ງອອກຈະເຂົ້າສູ່ຊ່ວງເວລາຊົ່ວຄາວກ່ອນທີ່ CPU ລຸ້ນສະແຕນບາຍຈະຂັບເຄື່ອນລົດເມຮາດແວຄືນໃໝ່. ດັ່ງນັ້ນ, ເຖິງແມ່ນວ່າສະຖານະຕາມເຫດຜົນຂອງຊອບແວຍັງຄົງເປັນຈິງ, ແຮງດັນໄຟຟ້າທາງກາຍະພາບຈະຫຼຸດລົງເປັນສູນຊົ່ວຄາວ.
ການວິນິດໄສການຫຼຸດລົງຂອງສັນຍານດ້ວຍການກວດສອບ Oscilloscope
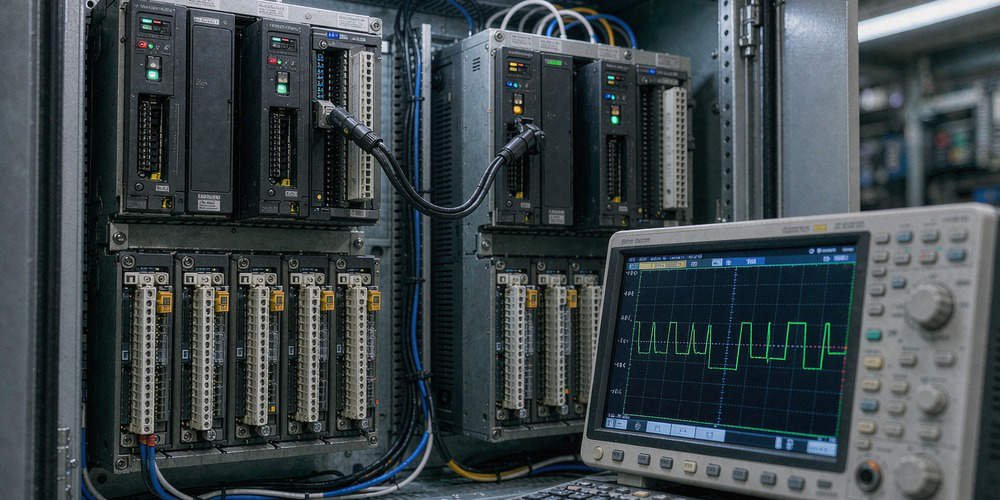
ການອີງໃສ່ຈໍສະແດງຜົນກຣາບຟິກ HMI ຫຼື ບິດສະຖານະ PLC ຢ່າງດຽວຈະສ້າງສົມມຸດຕິຖານທີ່ບໍ່ຖືກຕ້ອງທີ່ເປັນອັນຕະລາຍໃນລະຫວ່າງການສະໝັກໃຊ້ງານ. ໜ້າຈໍ HMI ສະແດງສະຖານະໜ່ວຍຄວາມຈຳພາຍໃນແທນທີ່ຈະເປັນແຮງດັນໄຟຟ້າປາຍທາງ. ວິສະວະກອນພາກສະໜາມຄວນຈັບພາບການປ່ຽນແປງ failover ໂດຍໃຊ້ອອດຊິວໂລສະໂຄບດິຈິຕອນ. ເຊື່ອມຕໍ່ຊ່ອງທາງເພື່ອຕິດຕາມກວດກາປາຍທາງຜົນຜະລິດ 140DDO35300, ແຮງດັນຂົດລວດໂຫຼດ, ລົດເມພະລັງງານ 24 VDC, ແລະສັນຍານສະຖານະສະແຕນບາຍຮ້ອນຂອງ CPU. ຮ່ອງຮອຍອອດຊິວໂລສະໂຄບເປີດເຜີຍຢ່າງຊັດເຈນເຖິງການຂັດຂວາງພະລັງງານທາງກາຍະພາບທີ່ການວິນິດໄສຊອບແວມາດຕະຖານພາດໄປ.
ການຈັດລຽງເວລາການລົ້ມເຫຼວຂອງ CPU ໃຫ້ສອດຄ່ອງກັບປະສິດທິພາບຜົນຜະລິດທາງກາຍະພາບ
ສະຖາປັດຕະຍະກຳ Quantum Hot Standby ແຍກຄວາມຊໍ້າຊ້ອນຂອງ CPU ອອກຈາກການປະຕິບັດ I/O ຂອງພາກສະໜາມ. ການຫຼຸດຜ່ອນເວລາສະແກນ PLC ໃນ Schneider Control Expert ຫຼື Unity Pro ຈະບໍ່ປ້ອງກັນການຫຼຸດລົງຂອງພະລັງງານຮາດແວທາງກາຍະພາບ. ຜູ້ລວມລະບົບຕ້ອງປະເມີນລະບົບຕ່ອງໂສ້ສັນຍານທັງໝົດ, ລວມທັງການຊິ້ງຂໍ້ມູນແອັບພລິເຄຊັນ, ການລວມກັນຂອງການຫຼຸດລົງຂອງ I/O ຈາກໄລຍະໄກ (RIO), ແລະເວລາການຫຼຸດລົງຂອງໂຫຼດ. ດັ່ງນັ້ນ, ການດໍາເນີນງານທີ່ບໍ່ມີຂໍ້ບົກພ່ອງແທ້ໆຮຽກຮ້ອງໃຫ້ມີການຫຼຸດຜ່ອນລະດັບຮາດແວແທນທີ່ຈະເປັນການປັບຊອບແວ.
ການຫຼຸດຜ່ອນພາກສະໜາມ 1: ການຕິດຕັ້ງໂມດູນ DC Hold-Up ແລະວົງຈອນ Buffer
ການຕິດຕັ້ງໂມດູນຮອງຮັບໄຟຟ້າ 24 VDC ຫຼື ການສະໜອງບັຟເຟີແບບ capacitive ເປັນຕົວແທນຂອງວິທີແກ້ໄຂພາກສະໜາມທີ່ໃຊ້ໄດ້ຈິງທີ່ສຸດ. ການວາງໂມດູນບັຟເຟີ DC ລະຫວ່າງຜົນຜະລິດ 140DDO35300 ແລະ ຂົດລວດໂຫຼດທີ່ມີຄວາມອ່ອນໄຫວຈະຮັກສາແຮງດັນໄຟຟ້າປາຍທາງໃນລະຫວ່າງຊ່ອງຫວ່າງ failover 10 ມິນລິວິນາທີ. ເມື່ອເລືອກອຸປະກອນບັຟເຟີ, ໃຫ້ຄິດໄລ່ກະແສໄຟຟ້າໂຫຼດ, ແຮງດັນໄຟຟ້າຫຼຸດລົງຕໍ່າສຸດ, ແລະ ເວລາປ່ອຍຂົດລວດເພື່ອຮັບປະກັນຂອບເຂດຮອງຮັບທີ່ພຽງພໍ.
ການຫຼຸດຜ່ອນພາກສະໜາມ 2: ການຈັດຕັ້ງປະຕິບັດແຜນການສາຍໄຟຜົນຜະລິດທີ່ຊໍ້າຊ້ອນ
ການເຊື່ອມຕໍ່ທີ່ສຳຄັນຮຽກຮ້ອງໃຫ້ມີເສັ້ນທາງສາຍໄຟທາງກາຍະພາບທີ່ຊໍ້າຊ້ອນແທນທີ່ຈະເປັນໄດເວີຊ່ອງທາງດຽວ. ຢ່າເຊື່ອມຕໍ່ຜົນຜະລິດຂອງທຣານຊິສເຕີແບບແຂງໂດຍກົງໃນຂະໜານ, ເພາະວ່າກະແສໄຟຟ້າກັບສາມາດທຳລາຍຊ່ອງທາງໂມດູນໄດ້. ແທນທີ່ຈະ, ໃຫ້ຂັບຣີເລຄູ່ທີ່ເຊື່ອມຕໍ່ກັນໃນການຈັດລຽງແບບຕິດຕໍ່ຂະໜານ. ການຕັ້ງຄ່ານີ້ຮັບປະກັນວ່າຖ້າຊ່ອງທາງໜຶ່ງຫຼຸດລົງເປັນເວລາ 10 ມິນລິວິນາທີ, ການຕິດຕໍ່ຣີເລຂະໜານຈະຮັກສາກະແສໄຟຟ້າໃຫ້ກັບຕົວກະຕຸ້ນທີ່ສຳຄັນ.
ການຫຼຸດຜ່ອນພາກສະໜາມ 3: ການກວດສອບແຮງດັນໄຟຟ້າ 24 VDC ພາຍນອກ
ການຫຼຸດລົງຊົ່ວຄາວໃນລົດເມໄຟຟ້າ 24 VDC ຫຼັກມັກຈະຄ້າຍຄືກັບຄວາມຜິດພາດຂອງ Hot Standby failover. ກະແສໄຟຟ້າເຂົ້າຂອງຄອນແທັກເຕີໜັກ ຫຼື ຄວາມສາມາດໃນການສະໜອງພະລັງງານທີ່ບໍ່ພຽງພໍສາມາດເຮັດໃຫ້ເກີດການຫຼຸດລົງຂອງແຮງດັນຊົ່ວຄາວ. ວິສະວະກອນຕ້ອງກວດສອບວ່າລົດເມແຈກຢາຍພະລັງງານ 24 VDC ຍັງຄົງໝັ້ນຄົງໃນລະຫວ່າງການປ່ຽນໄປໃຊ້. ການແກ້ໄຂບັນຫາຄໍຂວດຂອງການແຈກຢາຍພະລັງງານຊ່ວຍກຳຈັດການຫຼຸດລົງຂອງແຮງດັນທຽມໃນຊ່ອງທາງຜົນຜະລິດ.
ການຫຼຸດຜ່ອນພາກສະໜາມ 4: ການປະເມີນຄ່າຄົງທີ່ເວລາການປ່ອຍອອກຂອງການໂຫຼດທາງກົນຈັກ
ຣີເລກົນຈັກ ຫຼື ວາວໂຊລີນອຍແຕ່ລະອັນສະແດງຄ່າຄົງທີ່ເວລາຫຼຸດລົງສະເພາະ. ຖ້າຄອນແທັກເຕີມີການຊັກຊ້າການປ່ອຍກົນຈັກ 30 ມິນລິວິນາທີ, ການຂັດຂວາງແຮງດັນ 10 ມິນລິວິນາທີຈະບໍ່ເຮັດໃຫ້ເກີດການເປີດການຕິດຕໍ່ທາງກາຍະພາບ. ໃນທາງກົງກັນຂ້າມ, ຣີເລເອເລັກໂຕຣນິກທີ່ອອກລິດໄວທີ່ມີເວລາຕອບສະໜອງຕ່ຳກວ່າ 5 ມິນລິວິນາທີຈະຕັດທັນທີ. ວິສະວະກອນຕ້ອງປຽບທຽບລາຍລະອຽດການໂຫຼດຕົວຈິງກັບໄລຍະເວລາຫຼຸດລົງຂອງຜົນຜະລິດທີ່ວັດແທກໄດ້ກ່ອນທີ່ຈະອອກແບບແຜງຄວບຄຸມໃໝ່.
ຄູ່ມືການຈັດຊື້ ແລະ ການພິຈາລະນາການອັບເກຣດສຳລັບຮາດແວລຸ້ນເກົ່າ
Schneider Electric ໄດ້ວາງ Modicon Quantum 140DDO35300 ໃຫ້ເປັນວົງຈອນຊີວິດທີ່ສົມບູນ, ໂດຍແນະນຳໂມດູນຊຸດ Modicon X80 ທີ່ທັນສະໄໝເຊັ່ນ BMXDDO3202K ເປັນເສັ້ນທາງການເຄື່ອນຍ້າຍ. ເຖິງຢ່າງໃດກໍ່ຕາມ, ທີມງານຈັດຊື້ຕ້ອງຮັບຮູ້ວ່າການທົດແທນ 140DDO35300 ດ້ວຍໂມດູນ X80 ຈະບໍ່ລົບລ້າງການຫຼຸດລົງຂອງ failover ໂດຍອັດຕະໂນມັດໂດຍບໍ່ມີການປະເມີນ topology RIO ທີ່ຕິດພັນ. ຜູ້ຈັດການໂຮງງານຕ້ອງວາງແຜນການເຄື່ອນຍ້າຍຮາດແວທີ່ສົມບູນແບບທີ່ຄຳນຶງເຖິງຄວາມເຂົ້າກັນໄດ້ຂອງ backplane, ຕົວປັບສາຍໄຟສະໜາມ, ແລະສະຖາປັດຕະຍະກຳລະບົບ.
ສະຖານະການນຳໃຊ້ຕົວຈິງ: ລະບົບຄວບຄຸມວາວປິໂຕເຄມີ
ໂຮງງານກັ່ນນ້ຳມັນປິໂຕຣເຄມີໄດ້ປະສົບກັບການປິດວາວສຸກເສີນຢ່າງກະທັນຫັນໃນລະຫວ່າງການທົດສອບການປ່ຽນ CPU Quantum Hot Standby ຕາມປົກກະຕິ. ລະບົບໄດ້ໃຊ້ໂມດູນ 140DDO35300 ເພື່ອຂັບເຄື່ອນວາວ solenoid 24 VDC. ການບັນທຶກຄວາມໄວສູງສະແດງໃຫ້ເຫັນການຫຼຸດລົງຂອງຜົນຜະລິດ 12 ມິນລິວິນາທີໃນລະຫວ່າງການ failover ຂອງ CPU, ເຮັດໃຫ້ວາວ pilot ທີ່ເຮັດວຽກໄວປ່ອຍອອກ.
ທີມງານວິສະວະກຳໄດ້ຈັດຕັ້ງປະຕິບັດວິທີແກ້ໄຂສອງສ່ວນ. ທຳອິດ, ພວກເຂົາໄດ້ຕິດຕັ້ງໂມດູນບັຟເຟີ 24 VDC ກະທັດຮັດໃນທົ່ວວົງແຫວນຜົນຜະລິດທີ່ສຳຄັນເພື່ອຜ່ານການຫຼຸດລົງຂອງແຮງດັນໄຟຟ້າສູງເຖິງ 50 ມິນລິວິນາທີ. ອັນທີສອງ, ພວກເຂົາໄດ້ປະສົມປະສານຣີເລແຍກທີ່ເຊື່ອມຕໍ່ກັນໃນການຕັ້ງຄ່າຂະໜານທີ່ຊໍ້າຊ້ອນ. ໃນລະຫວ່າງການທົດສອບການສະຫຼັບຕໍ່ມາ, ຂົດລວດໂຊເລນອຍໄດ້ປະສົບກັບພະລັງງານຢ່າງຕໍ່ເນື່ອງ, ກຳຈັດການເດີນທາງຂອງຂະບວນການຢ່າງສົມບູນໂດຍບໍ່ຕ້ອງປ່ຽນແປງເຫດຜົນດ້ານຄວາມປອດໄພຂອງ PLC ທີ່ຖືກກວດສອບແລ້ວ.
ສຳລັບການຈັດຊື້ອົງປະກອບແບບຊ່ຽວຊານ, ການຄຸ້ມຄອງວົງຈອນຊີວິດ, ແລະ ວິທີແກ້ໄຂຮາດແວສຳລັບລະບົບອຸດສາຫະກຳ, ເຂົ້າເບິ່ງ Powergear X Automation ເພື່ອສະໜັບສະໜູນການດຳເນີນງານຂອງໂຮງງານຂອງທ່ານ.
ຄໍາຖາມທີ່ຖາມເລື້ອຍ (FAQ)
ຄຳຖາມທີ 1: ຂ້ອຍສາມາດແກ້ໄຂການຫຼຸດລົງຂອງຜົນຜະລິດ 140DDO35300 10ms ໂດຍການແກ້ໄຂເຫດຜົນຂອງໂປຣແກຣມ PLC ໄດ້ບໍ?
ບໍ່. ການຫຼຸດລົງຂອງຜົນຜະລິດໄລຍະສັ້ນໆເກີດຂຶ້ນຢູ່ທີ່ອິນເຕີເຟດຮາດແວທາງກາຍະພາບໃນລະຫວ່າງການໂອນການຄວບຄຸມລົດເມຫຼັກໄປຫາສະແຕນບາຍ. ການຮັກສາເຫດຜົນຂອງຊອບແວບໍ່ສາມາດແທນທີ່ການເລີ່ມຕົ້ນຊ່ອງທາງຜົນຜະລິດທາງກາຍະພາບຄືນໃໝ່ໄດ້.
ຄຳຖາມທີ 2: ໂມດູນ X80 BMXDDO3202K ແກ້ໄຂບັນຫາ Hot Standby drop ໂດຍອັດຕະໂນມັດບໍ?
ບໍ່ຈຳເປັນ. ໃນຂະນະທີ່ BMXDDO3202K ເປັນການທົດແທນທີ່ທັນສະໄໝທີ່ແນະນຳ, ພຶດຕິກຳຜົນຜະລິດທາງກາຍະພາບໃນລະຫວ່າງການປ່ຽນສາຍແມ່ນຂຶ້ນກັບສະຖາປັດຕະຍະກຳ RIO ໂດຍລວມ, ການປັບຕົວຂອງ Ethernet drop adaptation, ແລະ ການອອກແບບການແຈກຢາຍພະລັງງານ.
ຄຳຖາມທີ 3: ຂ້ອຍຈະວັດແທກໄລຍະເວລາການຫຼຸດອອກທີ່ແນ່ນອນໃນໂມດູນຜົນຜະລິດດິຈິຕອນໄດ້ແນວໃດ?
ເຊື່ອມຕໍ່ອອດຊິວໂລສະໂຄບເກັບຮັກສາດິຈິຕອນໂດຍກົງຜ່ານຂົ້ວສົ່ງຜົນອອກ 140DDO35300 ແລະ 0V ຮ່ວມ. ກະຕຸ້ນກ້ອງສ່ອງທາງໄກຢູ່ແຄມທີ່ຕົກລົງຂອງສັນຍານ 24 VDC ໃນຂະນະທີ່ເລີ່ມຕົ້ນການປ່ຽນ CPU ດ້ວຍຕົນເອງ.

ອອກຄວາມເຫັນໄດ້
ທີ່ຢູ່ອີເມວຂອງທ່ານຈະບໍ່ໄດ້ຮັບການຈັດພີມມາ. ທົ່ງນາທີ່ກໍານົດໄວ້ແມ່ນຫມາຍ *